作者:赛铂数控
发布时间:2026-08-11
访问量:58
三维切割机器人选型时,建议不要只看机器人本体,而要从工件、切割方式、机器人性能、工艺精度和自动化配置几个方面一起判断。
先确定工件尺寸和加工范围
机器人工作半径必须覆盖整个切割区域,同时还要预留改变姿态的空间。如果工件尺寸较大,仅靠机器人本体可能覆盖不到全部位置,就需要增加地轨、变位机或外部轴。不同工业机器人的工作半径差别很大,例如市场上常见机型可从1米左右覆盖到3米甚至更大范围。
关注负载能力,而不是越大越好
机器人末端需要承担切割头、电缆、传感器以及相关安装支架的重量,因此额定负载必须留有余量。不过切割应用通常并不需要特别大的负载,更重要的是机器人腕部在高速改变姿态时能否保持稳定。机器人产品的负载与工作半径往往存在对应关系,应根据实际工具重量选择。
重点看轨迹精度和重复定位精度
三维切割不是简单地“走到某个点”,而是需要沿连续曲线稳定运动,所以除了重复定位精度,还要关注路径精度。以FANUC面向切割、焊接、铣削等应用的高精度机器人为例,其公开指标可达到±0.1 mm路径精度和±0.015 mm重复精度,说明复杂切割尤其需要重视连续轨迹性能。
根据材料选择切割工艺
不同材料适合不同切割方式。薄板、汽车覆盖件等常见应用可以考虑激光切割;较厚金属结构件可能采用等离子或火焰切割;对热影响敏感的材料还可能考虑水刀。因此机器人本体选型必须与激光器、切割头或其他加工系统同步确定。
关注机器人轴数与空间灵活性
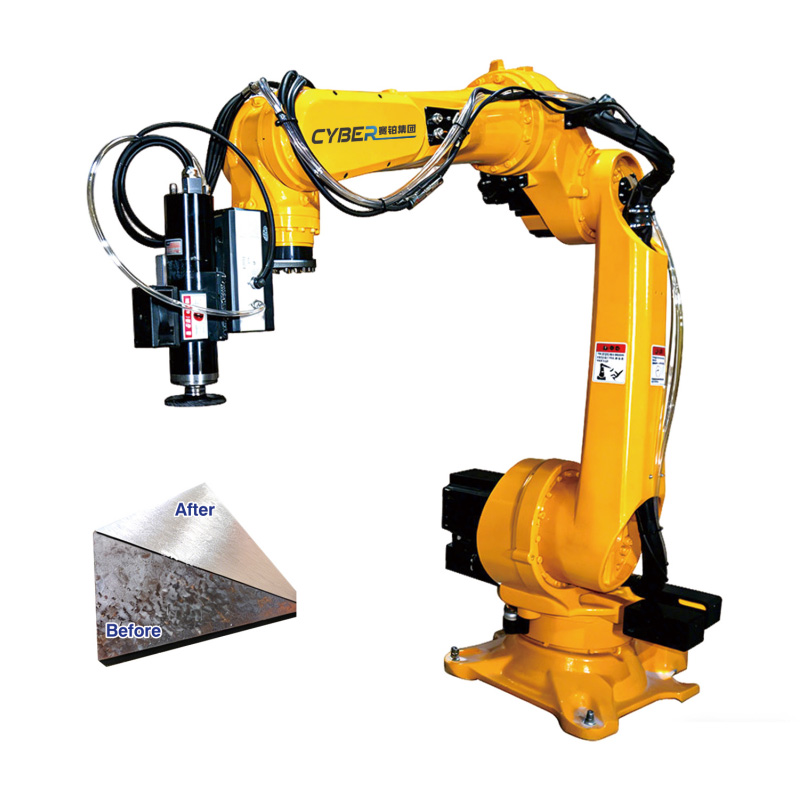
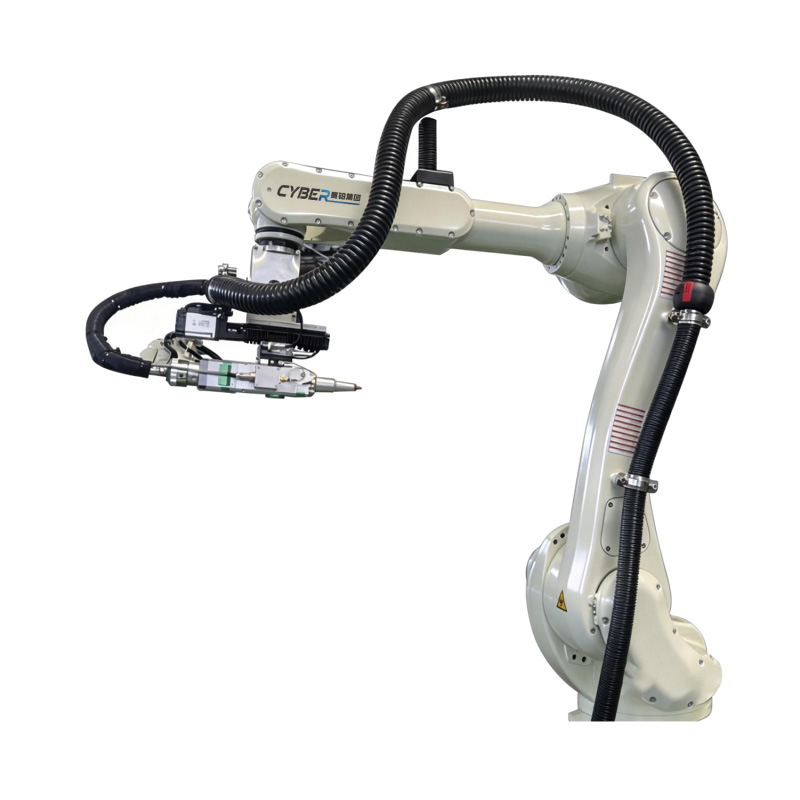
三维复杂工件通常采用六轴工业机器人,因为六轴结构可以不断调整切割头位置和角度,处理曲面、斜面和立体轮廓。若工件特别复杂,还可以增加变位机作为第七轴、第八轴,让机器人与工件协同运动。FANUC等工业机器人产品通常以六轴结构作为复杂空间加工的重要基础。
切割速度和节拍要结合精度看
机器人运动速度越快并不代表生产效率一定越高。高速转角、复杂曲面以及小孔切割时,往往需要降低速度保证轨迹稳定。因此应根据产品节拍、切割长度、空移时间和上下料时间综合计算,而不是单独比较机器人最高速度。
恶劣环境要关注防护等级
激光、等离子等加工环境可能存在烟尘、金属飞溅和高温,因此机器人防护能力很重要。部分工业机器人可以提供IP65、IP67或针对铸造、高粉尘环境的特殊版本。
此外,还要提前考虑离线编程、视觉定位、自动寻边、碰撞保护、除尘系统、安全围栏和联锁装置。如果产品种类多、工件定位存在一定偏差,视觉或传感器辅助能够减少人工重新示教的工作量。
简单来说,三维切割机器人选型可以按照这个顺序进行:
先确定工件尺寸和材料 → 确定激光/等离子等切割方式 → 计算机器人工作范围和负载 → 核对轨迹精度 → 计算生产节拍 → 再确定变位机、视觉和安全配置。
如果加工的是汽车冲压件、异型管材、三维钣金件或复杂壳体,建议尤其关注机器人连续轨迹精度、工作半径以及切割头在极限位置是否会出现姿态受限,这几个因素往往比单纯比较品牌更重要。